


 mechanics
Similar presentations:

Лекция 16. Деформации при изгибе
1. Лекция 16.
Деформации при изгибе.2.
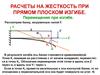
Деформации при изгибе.Перемещения при изгибе. В общем случае ось балки искривляется по кривой с
уравнением v = v(z). Эта кривая называется упругой линией или линией
прогибов.
y
y
dz
z
dφ
x
z
Различают два типа перемещений:
- Линейные – прогибы y(z);
- Угловые – углы поворота сечения (z).
v=v(z)
φ
θ=φ
Основные допущения:
1.Прогибы малы.
2.Влияние деформаций сдвига на величину прогиба пренебрежимо мало.
3.При прогибе балки центр тяжести поперечного сечения перемещается
перпендикулярно первоначальной оси балки в направлении главной оси сечения (y),
т.е выполняется гипотеза плоских сечений.
Наибольший прогиб в пролете или на консоли балки, называется стрелой
прогиба и обозначается буквой f.
f м акс f =
l
400...800
Условие жесткости при изгибе
3. Дифференциальное уравнение упругой линии балки-основы
yy
dz
dφ
z
x
dv
= .
dz
z
Углы φ и θ равны (относятся к
взаимно перпендикулярным
системам);
По малости прогибов и,
следовательно, малости
углов:
v=v(z)
dv
tg = .
dz
θ=φ
φ
Радиус кривизны является
обратной величиной кривизны кривой:
Кривизна плоской кривой из
курса дифференциальной
геометрии:
k =
1
= .
k
d2y
dz 2
2
dy
1 +
dz
3
4. Дифференциальное уравнение упругой линии балки (точное).
yy
dz
dφ
x
z
Радиус кривизны является
обратной величиной кривизны кривой:
=
z
1
Ранее получено
v=v(z)
θ=φ
=
Mx
.
EI x
φ
Кривизна плоской кривой из курса
дифференциальной геометрии:
k =
d2y
dz 2
2 3
dy
1 +
dz
EI
y
1 + ( y )
3
2 2
Знак (+) или (-) зависит от выбора системы координат:
(+) -если ось y направлена вверх;
(-) если ось y направлена вниз
= M
1
.
k
5. Дифференциальное уравнение упругой линии балки (приближенное).
yy
dz
dφ
Ранее получено
x
z
z
EI
v=v(z)
θ=φ
y
1 + ( y )
3
2 2
= M
φ
В силу малости прогибов и углов, а следовательно, малости
первой производной ее квадратом по сравнению с единицей
можно пренебречь
Mx
d2y
=
.
2
dz
EI x
( y ) 2 1
Если ось y направлена вверх
2
d y Mx
=
.
2
dz
EI x
Используя другие, полученные
ранее, дифференциальные
зависимости можно получить:
d y Qy
=
,
3
EI x
dz
3
d4y
q
=
.
4
EI x
dz
6. Метод непосредственного интегрирования.
Методы решения дифференциальногоуравнения упругой линии балки.
Основные методы решения дифференциального уравнения упругой линии
балки.
1)- метод непосредственного интегрирования;
2) - метод начальных параметров.
Метод непосредственного интегрирования.
M x ( z)
=
dz + C1;
EI x
y =
M x ( z)
dzdz + C1 z + C2
EI x
Константы С1 и С2 определяются из граничных условий.
7.
Методы решения дифференциальногоуравнения упругой линии балки.
Метод начальных параметров (универсальные уравнения
изогнутой оси балки)
Для составления уравнений необходимо выполнить следующие основные
условия:
•начало координат, для всех участков, необходимо расположить в крайнем
левом конце балки;
•интегрирование дифференциального уравнения упругой линии балки
проводить, не раскрывая скобок;
•при включении в уравнение внешнего сосредоточенного момента М его
необходимо помножить на (Z-a)0 где а - координата сечения, в котором
приложен момент;
•в случае обрыва распределенной нагрузки ее продлевают до конца балки, а
для восстановления действительных условий нагружения вводят
«компенсирующую» нагрузку обратного направления
8.
Методы решения дифференциальногоуравнения упругой линии балки.
Метод начальных параметров
Для углов поворота:
2
3
M i ( z − ai )
Fi ( z − bi )
qi ( z − ci )
1
= 0
+
+
EI x
1
2
6
Для прогибов:
2
3
4
M i ( z − ai )
Fi ( z − bi )
qi ( z − ci )
1
y = y0 + 0 z
+
+
EI x
2
6
24
где —угол поворота сечения, y—прогиб, 0 - угол поворота в начале
координат, y0—прогиб в начале координат, ai—расстояние от начало
координат до точки приложения сосредоточенного момента Mi , bi—
расстояние от начало координат до точки приложения сосредоточенной силы
Fi , сi—расстояние от начало координат до начала участка распределенной
нагрузки qi.
9.
Методы решения дифференциальногоуравнения упругой линии балки:
примеры решения.
1.Метод непосредственного интегрирования.
2.Метод начальных параметров
Для углов поворота:
Для прогибов: